بهدف تقديم بديل محلي للأذرع المستوردة.. «إنجاد» يحصد فضية دولية بذراع روبوتية للحام

بهدف تقديم بديل محلي للأذرع المستوردة.. «إنجاد» يحصد فضية دولية بذراع روبوتية للحام
في محاولة لتحويل فكرة هندسية إلى حل عملي يمكن أن يخدم الصناعة، خاض فريق «إنجاد» بكلية الهندسة – جامعة العاصمة «حلوان سابقًا» تجربة تطوير ذراع روبوتية مخصصة لعمليات اللحام، بهدف تنفيذ المهام المتكررة بدقة أكبر وتقليل الاعتماد على العمل اليدوي.
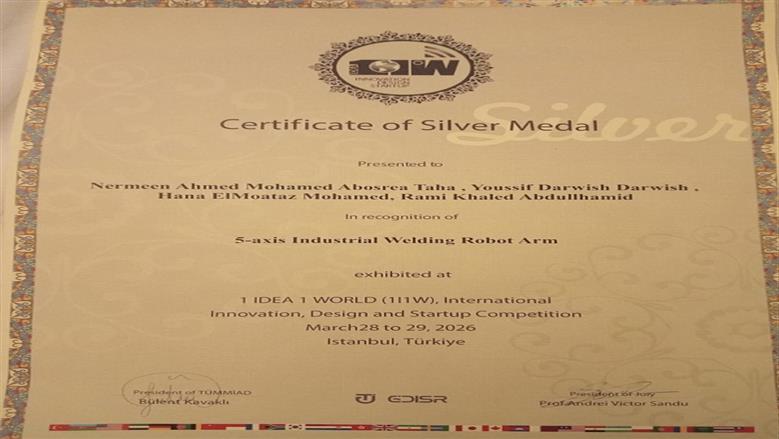
ولم تتوقف تجربة الطلاب عند تصميم النموذج واختباره، بل وصلت إلى المشاركة في مسابقة دولية للابتكار والتصميم وريادة الأعمال بمدينة إسطنبول، حيث نجح المشروع في الحصول على الميدالية الفضية، ليمنح الفريق دفعة جديدة لاستكمال تطويره وتحويله من نموذج أولي إلى منتج يمكن استخدامه في المصانع.
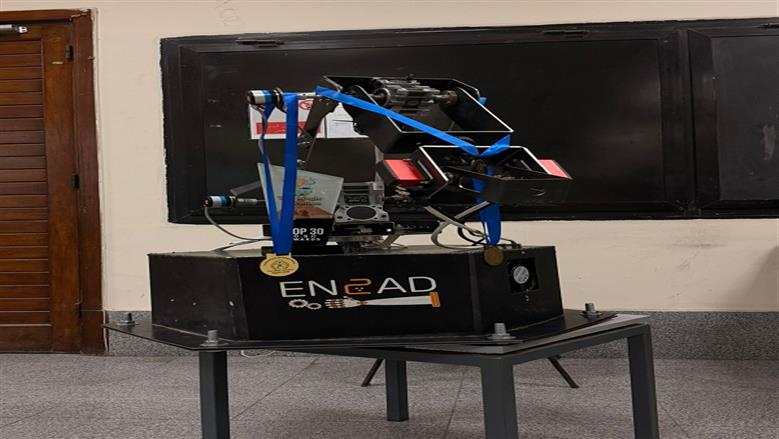
وشارك الفريق بمشروع لتطوير ذراع روبوتية صناعية للحام مكونة من خمسة محاور، تستهدف مساعدة المصانع وورش تصنيع الهياكل المعدنية في تنفيذ عمليات اللحام المتكررة بصورة آلية، بما يقلل الاعتماد على العمل اليدوي والمخاطر المرتبطة به، مع تحقيق مستويات أعلى من الدقة والتكرارية.
وقال يوسف درويش، المسؤول عن فريق إنجاد، إن فكرة المشروع تقوم على تصميم ذراع روبوتية تمتلك خمس درجات حرية، ويمكن التحكم فيها باستخدام نظام ROS2، بما يسمح بتحديد مسار اللحام والحركة المطلوبة لتنفيذ العملية بصورة دقيقة ومتكررة.
وأضاف، لـ«الوطن»، أن الفريق عمل أيضًا على تصميم الذراع بتكلفة أقل من الأذرع الصناعية المستوردة، بهدف جعلها أكثر ملاءمة لاحتياجات السوق المصري، موضحًا أن المشروع يجمع بين عدة تخصصات هندسية، من بينها التصميم الميكانيكي، والروبوتات، والإلكترونيات، وأنظمة التحكم والأتمتة الصناعية.
من التصميم إلى نموذج أولي يعمل
وأوضح درويش أن بناء المشروع من الصفر كان من أبرز التحديات التي واجهت الفريق، إذ تولى أعضاؤه مراحل متعددة بداية من التصميم الميكانيكي وتصنيع الأجزاء، مرورًا باختيار المحركات وعلب التروس، وصولًا إلى الإلكترونيات والبرمجة وأنظمة التحكم.
وأشار إلى أن التمويل كان أيضًا من أكبر العقبات التي واجهت الفريق خلال مراحل تنفيذ المشروع، إلى جانب التحدي الهندسي المتمثل في تحقيق التوازن بين قوة الذراع وقدرتها على تحمل وزنها، وبين الدقة المطلوبة في الحركة.
وقال إن الفريق تعامل مع هذه التحديات من خلال العمل على مراحل، وإجراء العديد من التصميمات والاختبارات، وإعادة تعديل آلية الحركة أكثر من مرة، فضلًا عن اختبار كل مكون بصورة منفصلة قبل دمج جميع أجزاء النظام.
ولفت إلى أن المشروع وصل حاليًا إلى مرحلة النموذج الأولي العامل Prototype، مؤكدًا أن الفريق لم يكتف بتصميم النموذج على الكمبيوتر، وإنما تمكن من اختبار الحركة والتحكم وتطبيقات اللحام بصورة فعلية.
طموح لتحويل المشروع إلى منتج صناعي
وبحسب درويش، يعمل الفريق حاليًا على الانتقال بالمشروع من مرحلة النموذج الأولي إلى نظام يمكن استخدامه في التطبيقات الصناعية، من خلال رفع مستوى الدقة والاعتمادية، وإجراء اختبارات ميدانية بالتعاون مع ورش ومصانع، تمهيدًا لتطوير نسخة تجارية.
وأضاف أن الهدف النهائي هو تقديم بديل محلي أقل تكلفة للأذرع الروبوتية المستوردة، مع إمكانية توفير خدمات الصيانة وقطع الغيار والتدريب داخل مصر.
وأكد أن الخطوة المقبلة للفريق تتمثل في تطوير النسخة الحالية لتصبح أقرب إلى منتج صناعي متكامل، إلى جانب توسيع الاختبارات وبحث فرص التعاون مع جهات صناعية.
كما يعتزم الفريق مواصلة المشاركة في المسابقات والمنتديات الدولية لعرض المشروع والاستفادة من آراء الخبراء والمتخصصين من دول مختلفة، إلى جانب بناء علاقات وشراكات يمكن أن تساعد في تطويره، مشيرًا إلى أن هدف الفريق لا يقتصر على الفوز في المسابقات، وإنما يتمثل في إخراج المشروع من إطار المنافسات الطلابية وتحويله إلى منتج حقيقي يمكن استخدامه داخل القطاع الصناعي.